Wikipedia · einfach zusammengefasst · Stand
Fehlerfortpflanzung
Bei vielen Messaufgaben ist eine physikalische Größe nicht direkt messbar, sondern sie muss indirekt aus messbaren Größen nach einer mathematischen Formel …
Inhalt6 Abschnitte
Grundidee und Aufgabe
Fehlerfortpflanzung beschreibt, wie Abweichungen gemessener Eingangsgrößen auf eine daraus berechnete Ausgangsgröße übertragen werden. Viele physikalische Größen sind nicht direkt messbar, sondern werden mit einer Formel y = y(x₁, x₂, …) bestimmt. Weichen die Eingangsgrößen xᵢ jeweils um kleine Werte Δxᵢ von ihren richtigen Werten ab, weicht auch das Ergebnis y um Δy ab.
Nach groben Fehlern muss neu gemessen oder gerechnet werden. Bei kleineren Abweichungen wird dagegen berechnet oder abgeschätzt, wie stark sie das Ergebnis beeinflussen. Dabei muss zwischen Fehlern mit bekanntem Vorzeichen, vorzeichenlosen Fehlergrenzen und statistischen Messunsicherheiten unterschieden werden.
Arten von Fehlern
Ein systematischer Fehler ist grundsätzlich bestimmbar und besitzt einen Betrag sowie ein Vorzeichen. Beispiel: Wird zur Bestimmung der elektrischen Leistung ein Strommesser in die Leitung geschaltet, fällt am Messgerät eine Spannung ab. Bei einem ohmschen Verbraucher sinken dadurch Spannung und Stromstärke; die gemessene Stromstärke und die daraus berechnete Leistung sind zu klein. Ist diese Rückwirkungsabweichung bekannt, lässt sich ihr Einfluss mit den Regeln für Fehler mit Vorzeichen berechnen.
Bei einem Messgerätefehler ist meistens nicht der tatsächliche Fehler bekannt, sondern nur seine vorzeichenlose Fehlergrenze. Hat die gemessene Stromstärke beispielsweise eine Fehlergrenze von 4 %, kann auch die berechnete Leistung nur innerhalb eines Bereichs von −4 % bis +4 % um den berechneten Wert angegeben werden.
Zufällige Fehler zeigen sich bei wiederholten Messungen derselben Größe unter konstanten Bedingungen durch die Streuung der Werte. Ihr arithmetischer Mittelwert dient als Schätzwert. Ist der zufällige Fehler gegenüber der Fehlergrenze eines Messgeräts wesentlich kleiner, ist seine gesonderte Untersuchung bei voneinander unabhängigen Messwerten meist nicht sinnvoll.
Fehler können außerdem aus einem unzureichenden mathematischen Modell entstehen, etwa wenn eine belastungsabhängige Quellenspannung fälschlich als konstant angenommen wird. Solche Modellfehler lassen sich mit den Regeln der Fehlerfortpflanzung nicht berechnen.
Lineare Näherung und Fehler mit Vorzeichen
Grundlage ist die Taylorreihe einer glatten Funktion. Für genügend kleine |Δx| können quadratische und höhere Glieder vernachlässigt werden. Für eine Eingangsgröße gilt dann näherungsweise:
Δy = (dy/dx) · Δx.
Die Ableitung gibt an, wie empfindlich das Ergebnis auf eine Änderung der Eingangsgröße reagiert. Bei y = c·x gilt Δy = c·Δx und Δy/y = Δx/x. Der relative Fehler bleibt also gleich. Bei y = c/x gilt Δy = −c·Δx/x² und Δy/y = −Δx/x: Die relativen Fehler haben denselben Betrag, aber entgegengesetzte Vorzeichen.
Für mehrere unabhängige Eingangsgrößen lautet die lineare Näherung:
Δy = (∂y/∂x₁)·Δx₁ + (∂y/∂x₂)·Δx₂ + …
Eine partielle Ableitung ∂y/∂xᵢ beschreibt die Änderung von y, wenn nur xᵢ verändert und alle anderen Eingangsgrößen konstant gehalten werden. Mit Fᵧ = Δy und Fᵢ = Δxᵢ als absolute Fehler sowie fᵧ = Δy/y und fᵢ = Δxᵢ/xᵢ als relative Fehler ergeben sich für die Grundrechenarten:
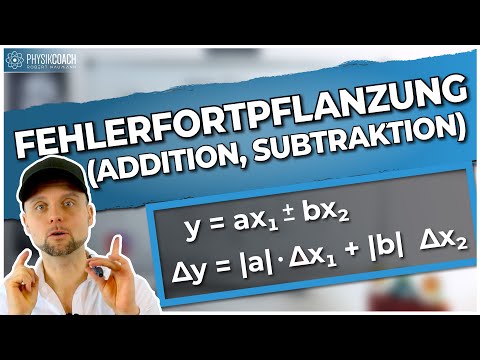
• Addition y = x₁ + x₂: Fᵧ = F₁ + F₂. • Subtraktion y = x₁ − x₂: Fᵧ = F₁ − F₂. • Multiplikation y = x₁·x₂: fᵧ = f₁ + f₂. • Division y = x₁/x₂: fᵧ = f₁ − f₂.
Diese Regeln gelten nur, wenn die tatsächlichen Fehler einschließlich ihrer Vorzeichen bekannt sind. Fehler können sich verstärken oder teilweise aufheben. Sind x₁ um 2 % und x₂ um 3 % zu groß, ist ihr Produkt um 5 % zu groß, ihr Quotient aber näherungsweise um 1 % zu klein: 1,02/1,03 ≈ 0,99 statt 1,00.
Fehlergrenzen
Ist nur bekannt, wie groß ein Fehler höchstens sein kann, wird mit einer Fehlergrenze gerechnet. Sie ist als Betrag definiert und besitzt kein Vorzeichen. Für die Fehlergrenze des Ergebnisses wird die ungünstigste Vorzeichenkombination angenommen; deshalb werden die Beträge sämtlicher Beiträge addiert:
Δy = |∂y/∂x₁|·Δx₁ + |∂y/∂x₂|·Δx₂ + …
Dabei bezeichnet Gᵧ = Δy die Gesamtfehlergrenze des Ergebnisses, Gᵢ = Δxᵢ die Fehlergrenze einer Eingangsgröße, gᵢ = Δxᵢ/|xᵢ| ihre relative Fehlergrenze und gᵧ = Δy/|y| die relative Fehlergrenze des Ergebnisses.
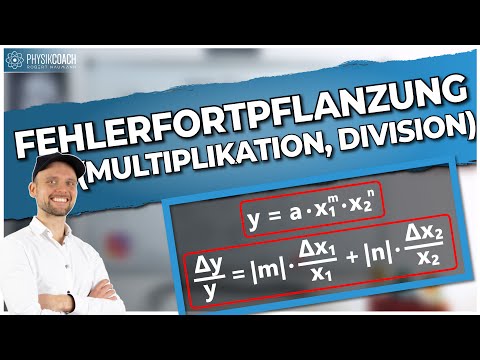
Für Addition und Subtraktion gilt Gᵧ = G₁ + G₂. Für Multiplikation und Division gilt gᵧ = g₁ + g₂. Können x₁ um bis zu 2 % und x₂ um bis zu 3 % zu groß oder zu klein sein, kann das Ergebnis sowohl bei Multiplikation als auch bei Division um bis zu 5 % abweichen. Eine Angabe mit ungewissem Vorzeichen, etwa ±, ist daher keine Angabe eines bekannten Fehlers, sondern einer Grenze.
Messunsicherheit und Gaußsches Gesetz
Liegen n wiederholte, zufällig fehlerbehaftete Messwerte vⱼ einer Größe x vor, wird zunächst der empirische Mittelwert berechnet:
v̄ₓ = (1/n) · Σⱼ₌₁ⁿ vⱼ.
Die Unsicherheit dieses Mittelwerts ist
uₓ = √[(1/(n(n−1))) · Σⱼ₌₁ⁿ(vⱼ−v̄ₓ)²].
Für großes n strebt uₓ gegen null; ohne systematische Fehler nähert sich der Mittelwert dem richtigen Wert. Wird v̄ₓ als Eingangsgröße verwendet und ist uₓ klein genug, gilt aufgrund der linearen Näherung:
uᵧ = |dy/dx|·uₓ.
Für mehrere voneinander unabhängige Eingangsgrößen werden nicht die Unsicherheiten selbst, sondern ihre quadrierten Beiträge addiert. Das Gaußsche Fehlerfortpflanzungsgesetz lautet:
uᵧ = √[((∂y/∂x₁)u₁)² + ((∂y/∂x₂)u₂)² + …].
Bei Addition und Subtraktion, beispielsweise y = x₁ + x₂ − x₃, gilt uᵧ² = u₁² + u₂² + u₃². Bei Multiplikation und Division, beispielsweise y = x₁·x₂/x₃, gilt (uᵧ/y)² = (u₁/x₁)² + (u₂/x₂)² + (u₃/x₃)².
Das Gesetz setzt voraus, dass sich die Modellfunktion im Bereich der Standardunsicherheiten uᵢ hinreichend linear verhält. Außerdem wird Varianzhomogenität vorausgesetzt. Bei unzulässiger Nichtlinearität ist ein aufwändigeres Verfahren erforderlich; Hinweise geben DIN 1319 und der „Leitfaden zur Angabe der Unsicherheit beim Messen“.
Korrelation und Matrixform
Sind Eingangsgrößen voneinander abhängig, also korreliert, muss das Gaußsche Gesetz um Kovarianzen ergänzt werden. Für m Größen gilt:
uᵧ = √[Σᵢ₌₁ᵐ Σₖ₌₁ᵐ (∂y/∂xᵢ)(∂y/∂xₖ)·u(xᵢ,xₖ)],
wobei u(xᵢ,xₖ) die Kovarianz zwischen xᵢ und xₖ ist. Die Kovarianz beschreibt ihre gemeinsame Veränderung. Bei unabhängigen Größen verschwinden die Korrelationsterme, sodass wieder das gewöhnliche Gaußsche Fehlerfortpflanzungsgesetz entsteht. Bei zwei vollständig korrelierten Größen kann die relative Unsicherheit einer daraus abgeleiteten Größe sogar kleiner sein als beide relativen Eingangsunsicherheiten.
Mit dem Gradienten und der Kovarianzmatrix Vₓ lässt sich die Unsicherheit eines einzelnen Ergebnisses schreiben als uᵧ = √(grad yᵀ·Vₓ·grad y). Für einen Ergebnisvektor y lautet das generalisierte Fehlerfortpflanzungsgesetz kompakt:
Vᵧ = J(x)·Vₓ·Jᵀ(x).
Vₓ und Vᵧ sind die Kovarianzmatrizen der Eingangs- und Ergebnisvektoren. J ist die Jacobi-Matrix mit Jᵢⱼ(x) = ∂yᵢ/∂xⱼ. Die Standardunsicherheiten der einzelnen Ergebnisse ergeben sich aus den Quadratwurzeln der Diagonalelemente: uᵧ = √diag(Vᵧ).